MECHANICAL DESIGN PORTFOLIO · 2026

把结构方案做到
能装、能动、能验证。

面向机械结构设计岗位的项目作品集。聚焦运动机构、整机堆叠、仿真优化、样机调试与工程验证,用实机、结构图和测试过程说明设计能力。

蔡政 机械设计制造及其自动化
求职方向:机械结构设计 / 结构工程师

SELECTED WORK

项目索引

04核心项目
02四足机器人版本
1000+整机零部件实例

SolidWorks · 运动验证 · BOM · 样机调试

PROJECT 01 · FLAGSHIP

五轴多材料微纳 3D 打印设备

从参考 Open5x、5-Axis 等开源方案开始,完成整机堆叠、旋转打印平台、DIW 模块与 UV 固化模块的结构实现,并经历多轮样机调试。

我的角色
主要结构设计 / 装配调试
关键模块
并联式旋转平台
龙门式 XYZ
DIW 墨水直写机构
设计工具
SolidWorks · 运动验证 · BOM
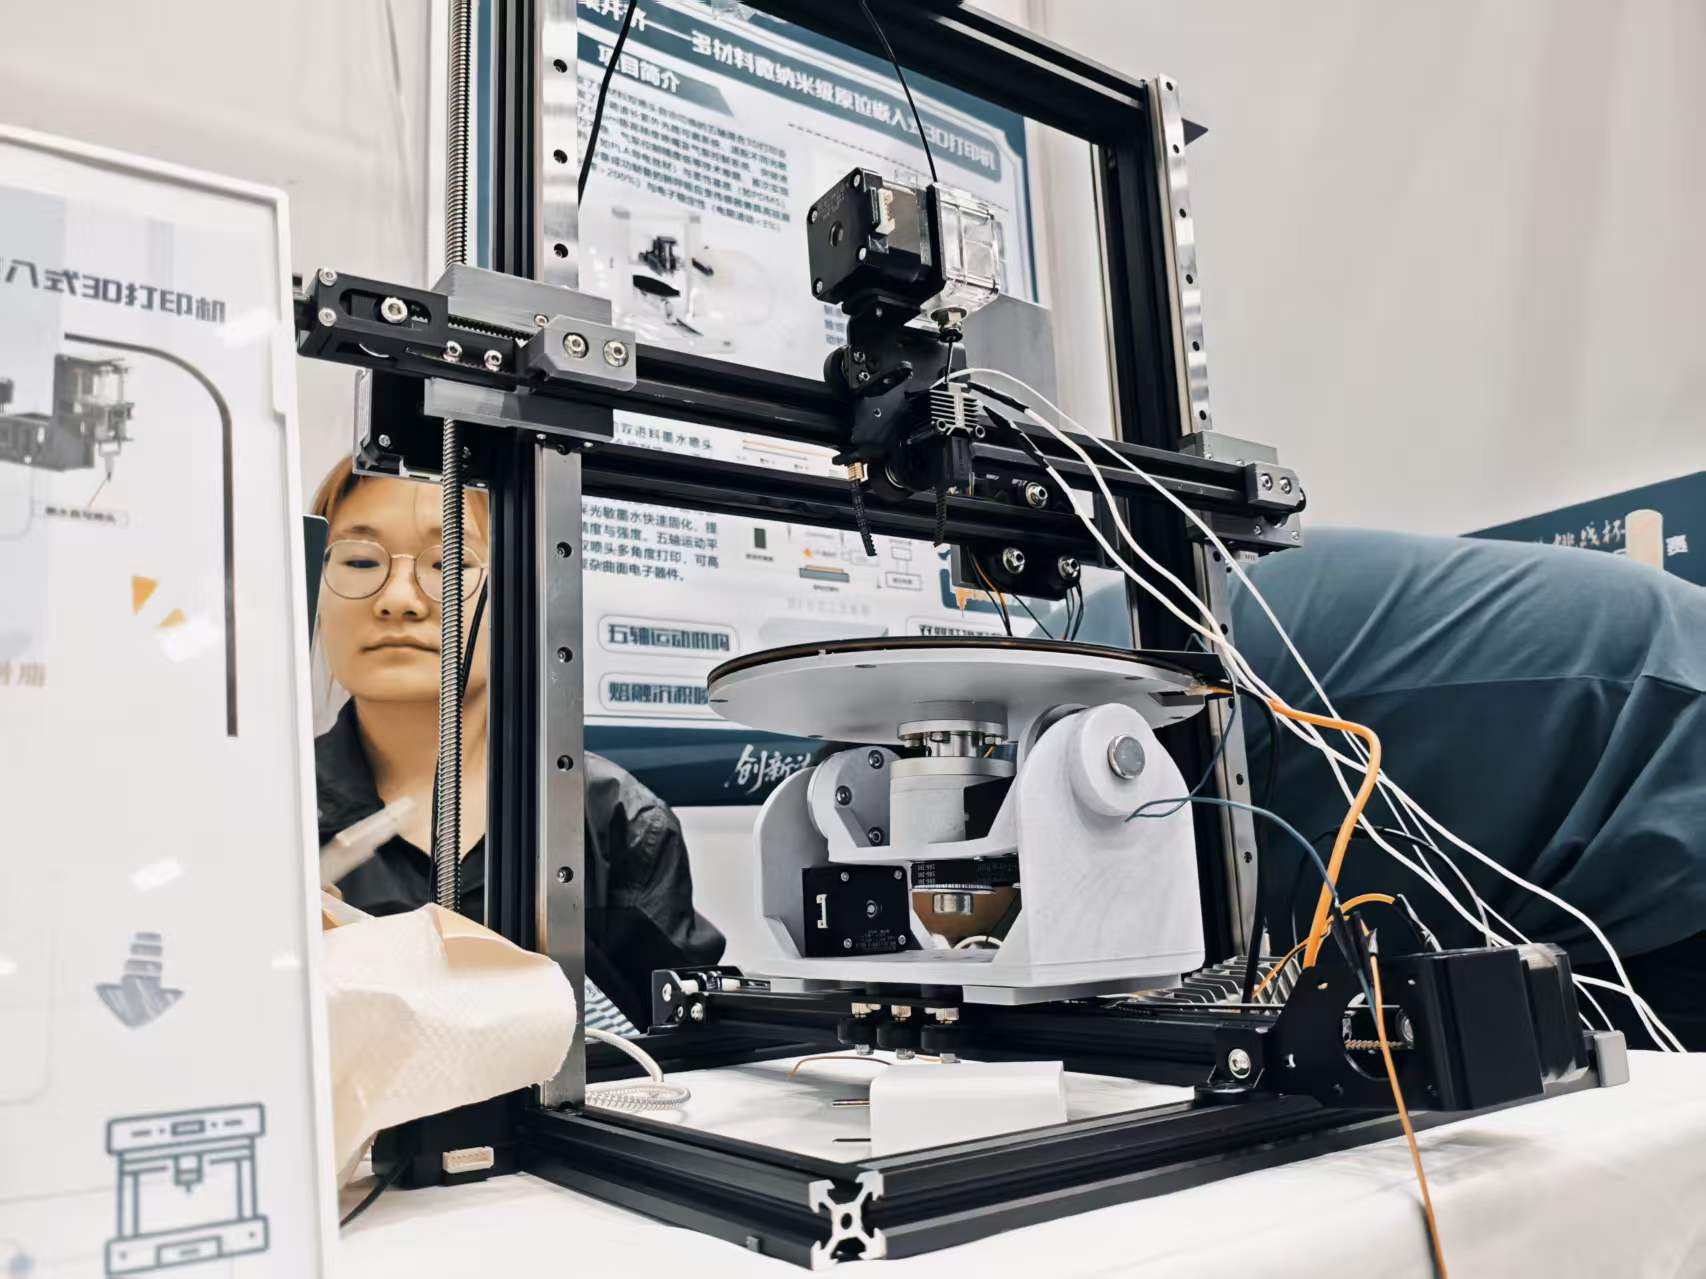
五轴多材料打印设备实机
龙门式三轴机构与旋转打印平台集成
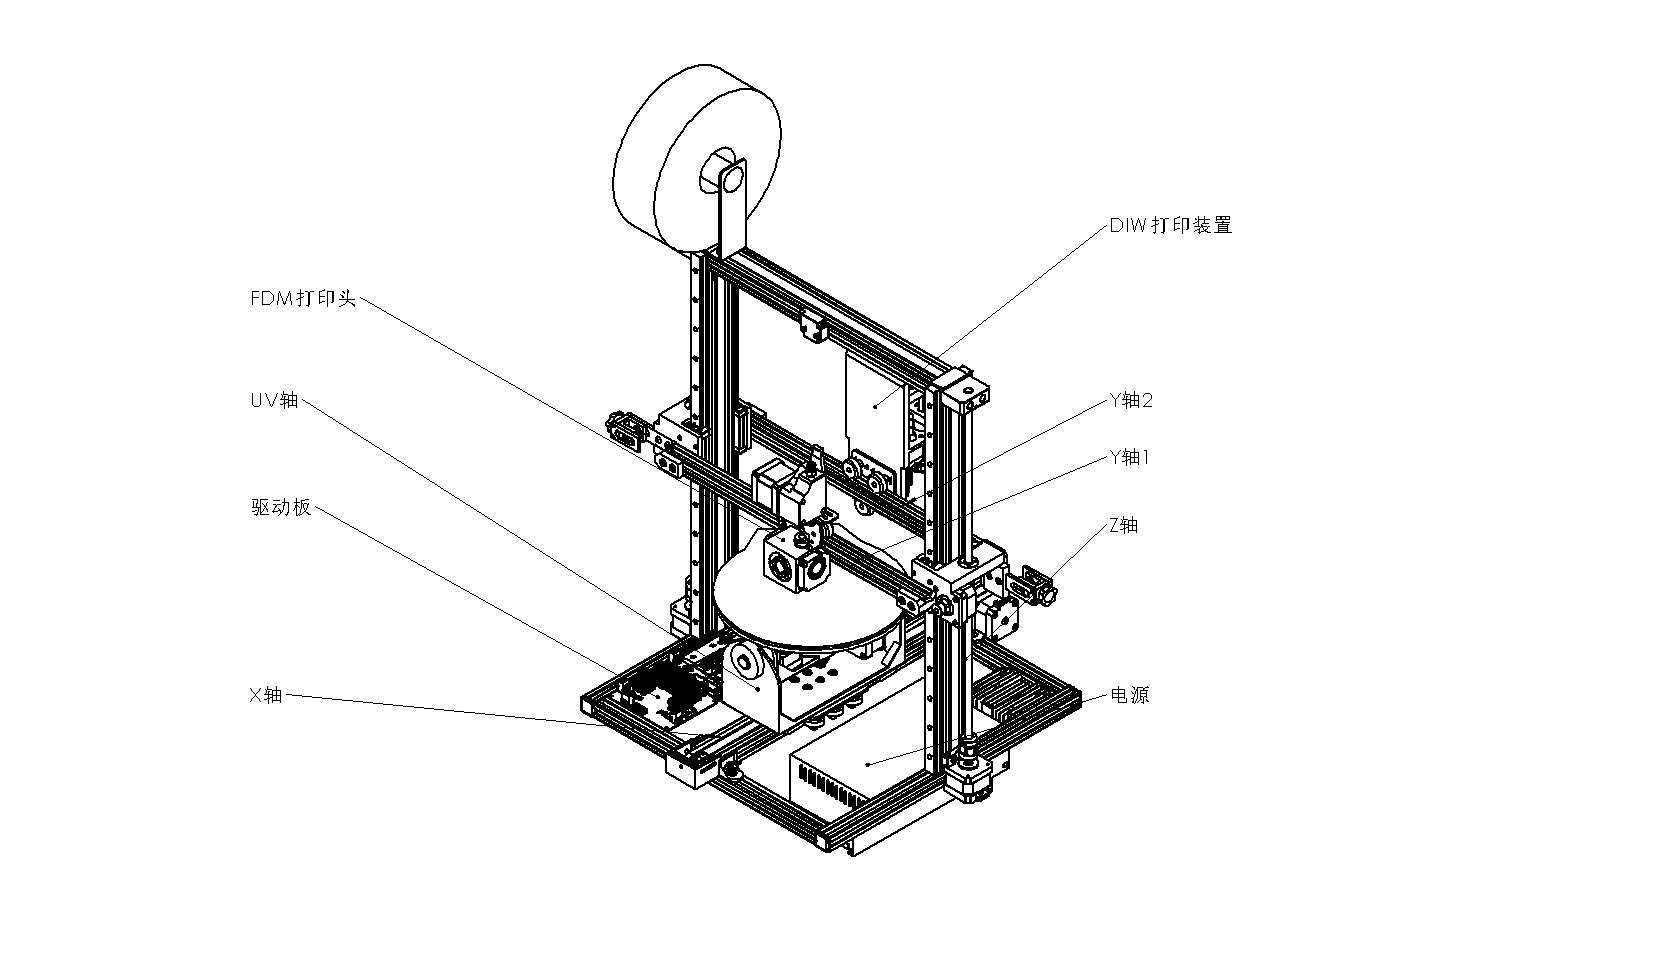
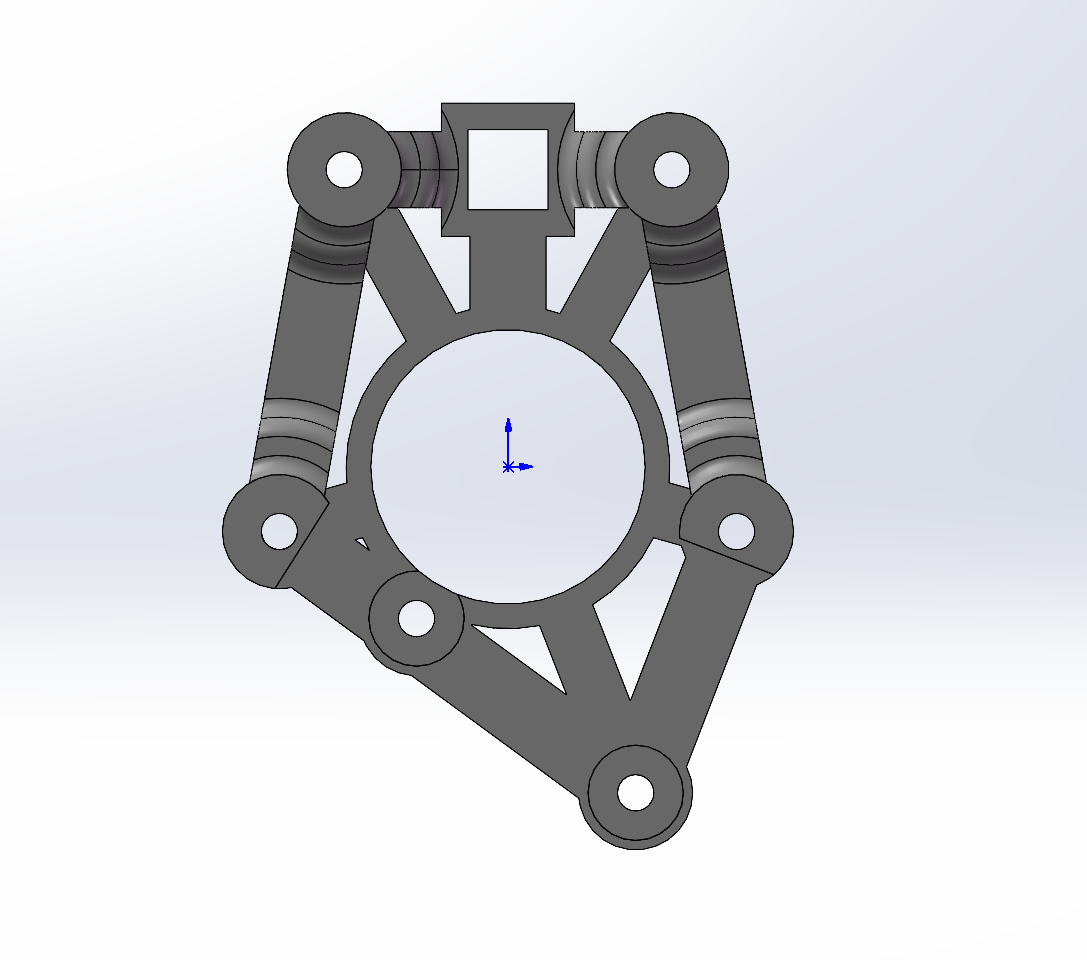
五轴打印设备结构标注图
并联式旋转打印平台与龙门式三轴机构
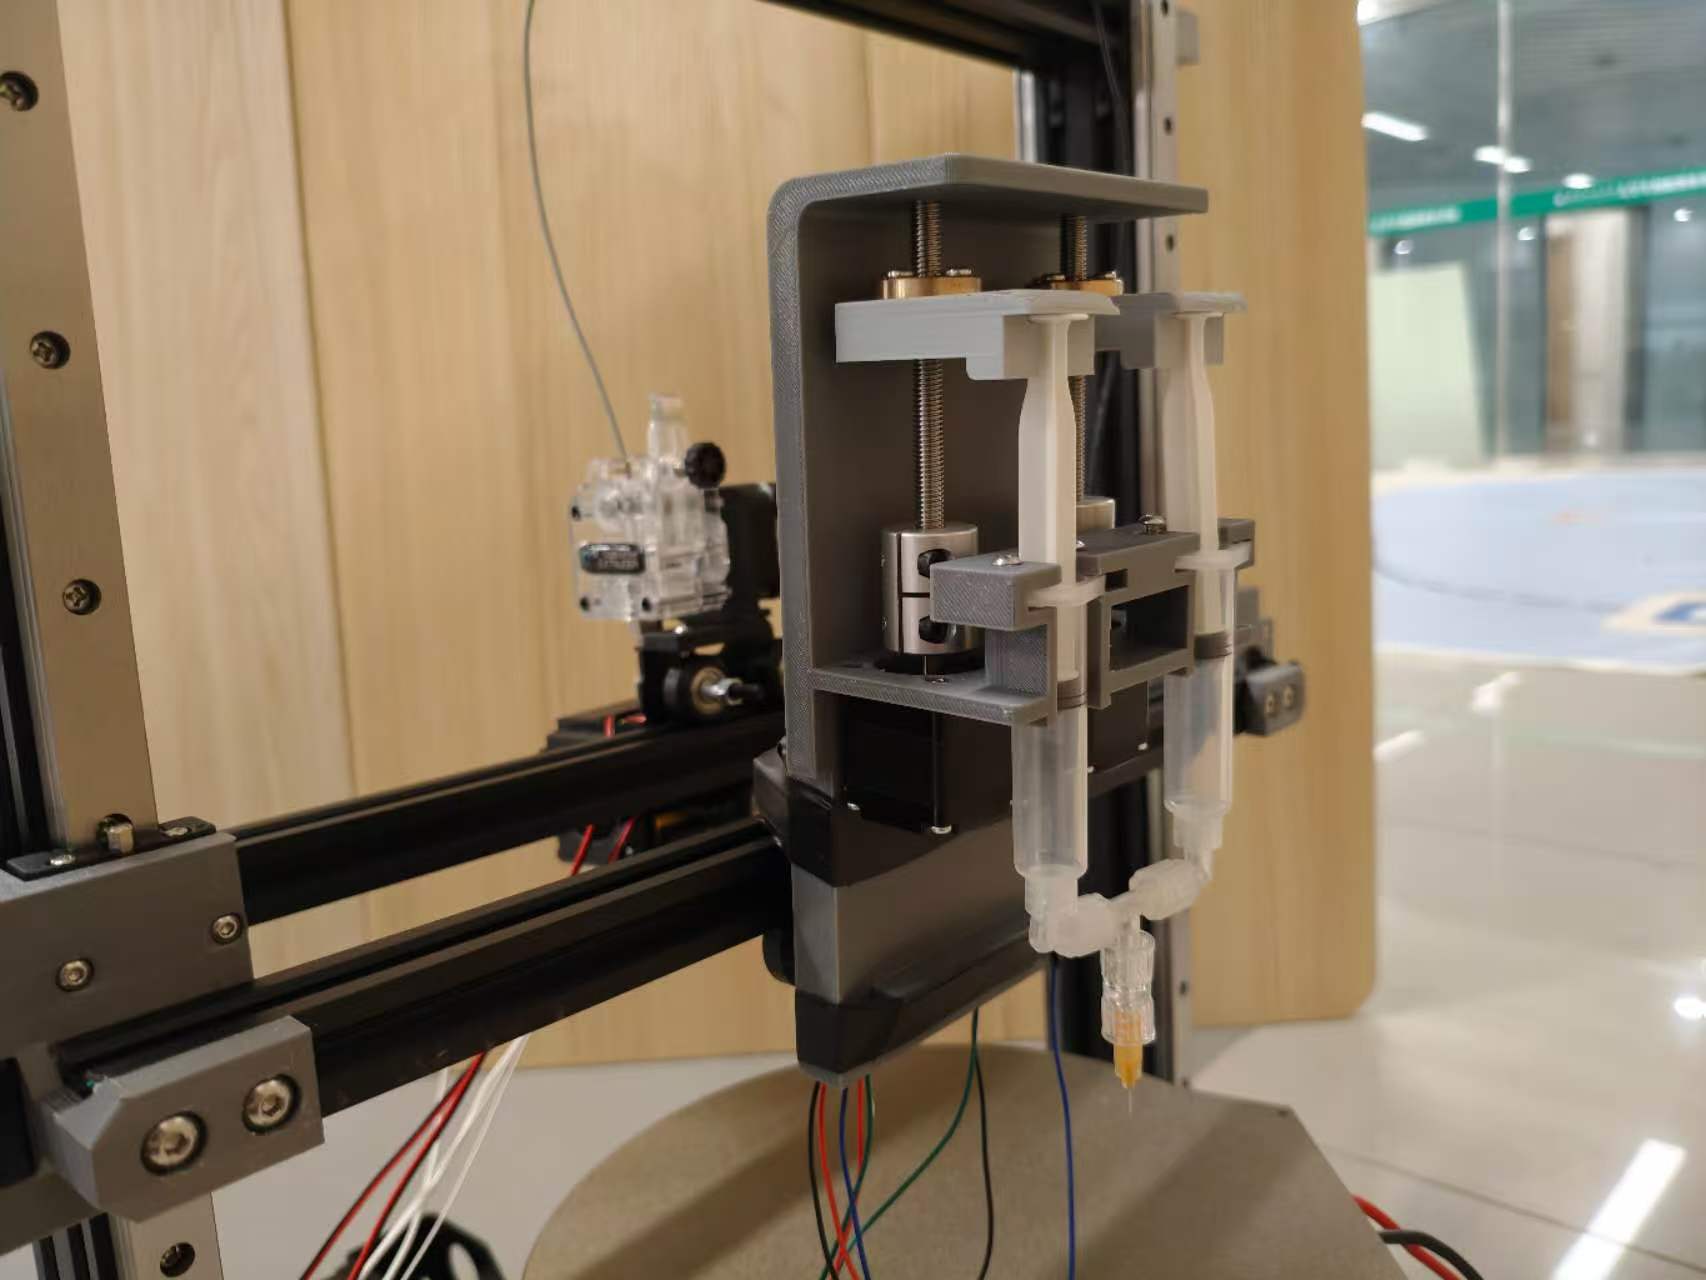
DIW 墨水直写机构

DIW 墨水直写机构

集成 FDM 与 DIW 打印路径,配合 UV 模块实现原位嵌入固化。模块化设计便于喷头切换、位置调整和后续维护。
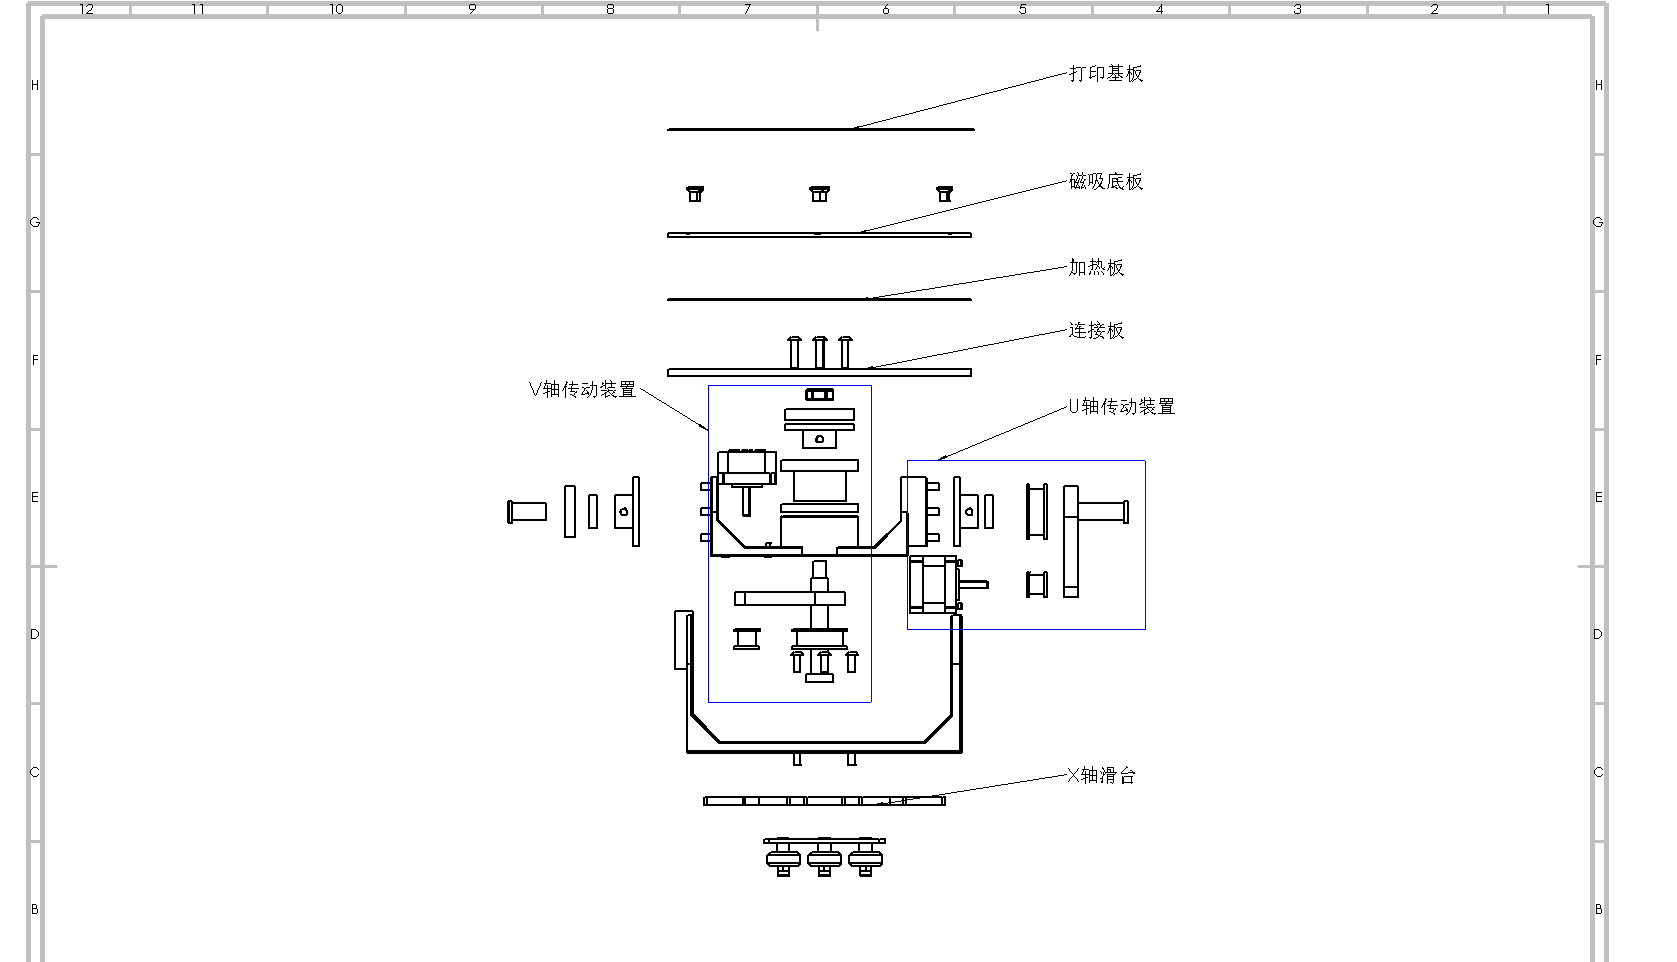
UV 轴爆炸结构示意图

项目成果

第十五届“挑战杯”大学生课外学术科技作品竞赛湖北省特等奖

省赛获奖后进入后续国赛阶段
PROJECT 02 · ROBOTICS

四足机器人:两代腿部机构实践

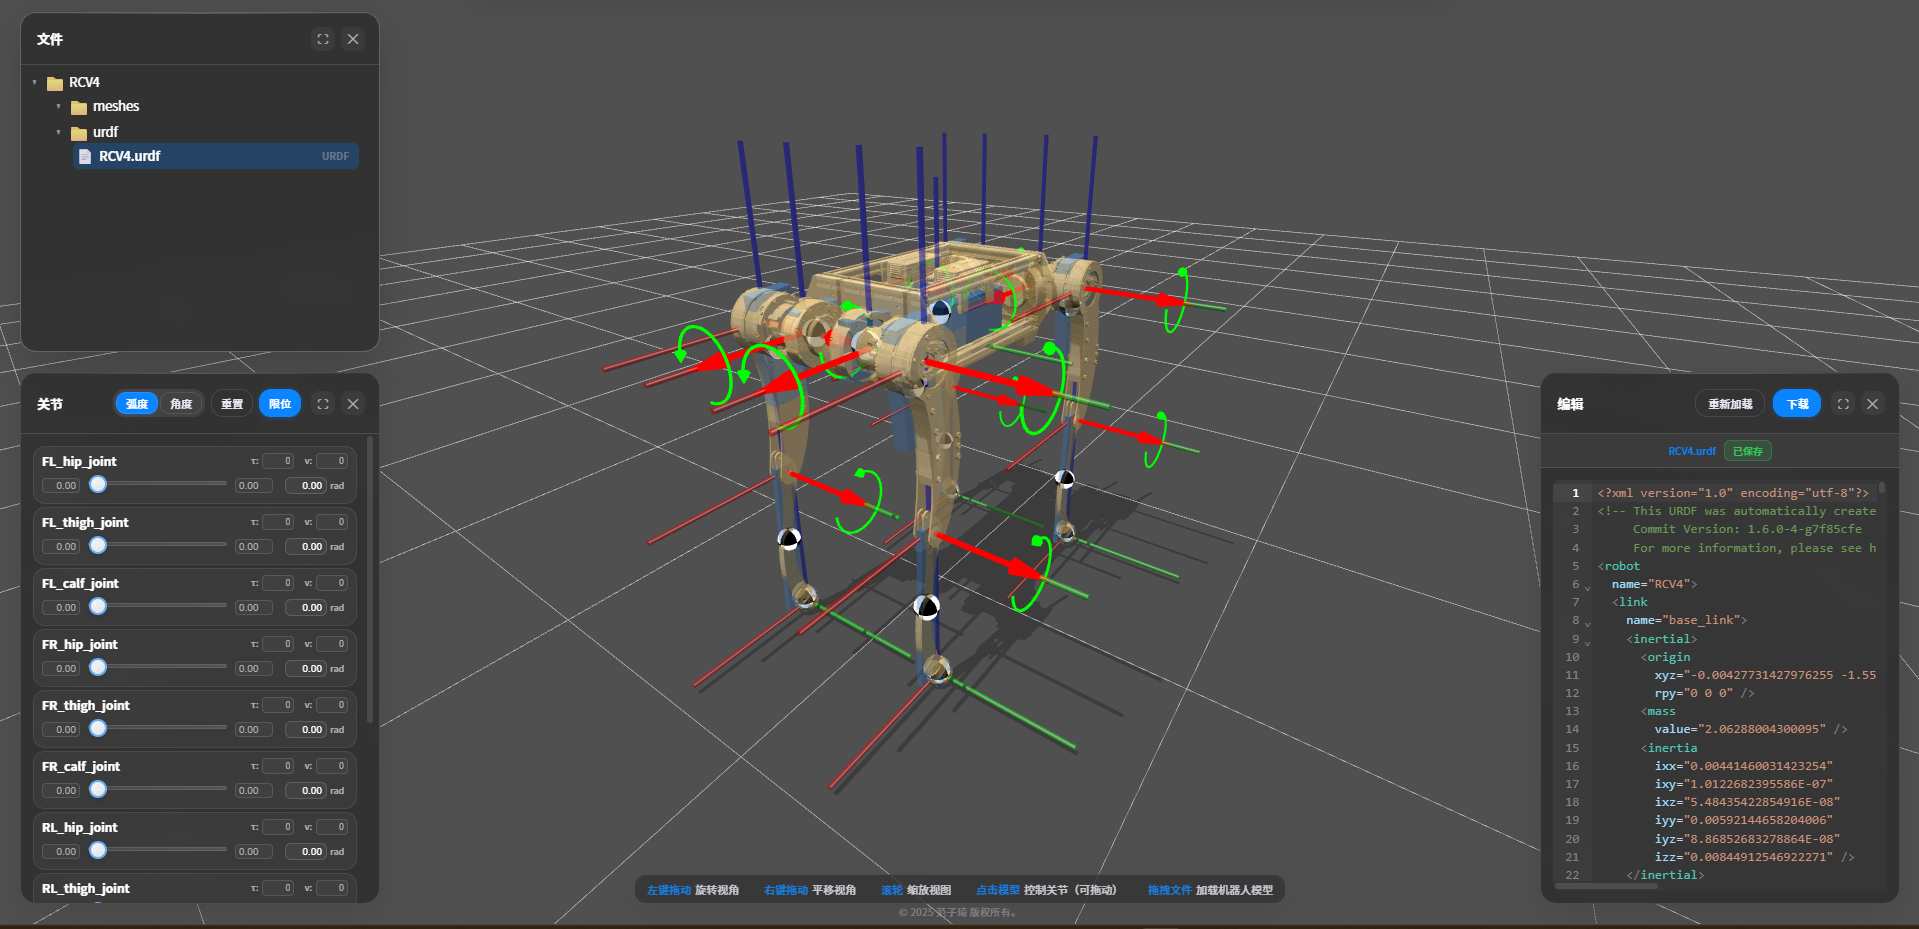
两年内参与两款四足机器人设计:作品集重点呈现四连杆版本,五连杆版本作为后续机构实践补充。工作覆盖结构建模、干涉检查、基础仿真和 URDF 导出。

四足机器人 URDF 导出界面

从运动链到可调试样机

01 围绕腿部运动链建立装配约束并检查极限姿态干涉。

02 结合电机安装、线束走向和足端运动范围迭代结构。

03 通过实机运动视频保留两代机构的调试证据。

工程输出:三维装配 · URDF · 实机运动
版本一四连杆腿部机构
版本二五连杆腿部机构

项目成果:第二十五届全国大学生机器人大赛 ROBOCON 国家三等奖

PROJECT 03 · BIOMIMETIC MECHANISM

仿生蝴蝶扑翼飞行器

使用空心杯电机与齿轮—曲柄连杆机构实现双翼扑动,围绕传动同步、机架刚度与整机轻量化完成结构迭代。

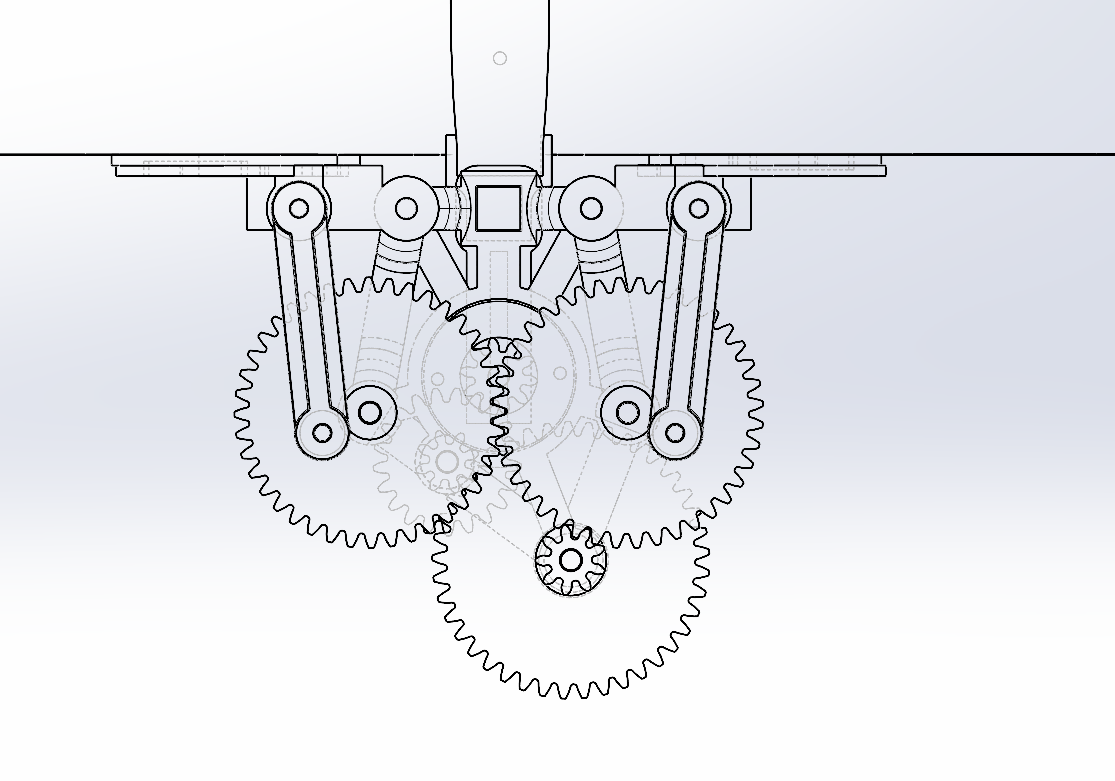
仿生蝴蝶齿轮曲柄连杆传动结构
同步扑翼传动通过多级齿轮与对称连杆将电机连续转动转换为双翼往复摆动。
仿生蝴蝶机架拓扑优化结果
拓扑优化辅助减重保留安装孔位和主要载荷路径,为机架去料和轮廓调整提供依据。
飞行测试 01
飞行测试 02

项目成果

第十一届全国大学生机械创新设计大赛决赛国家三等奖

参赛作品:一种仿生蝴蝶飞行器

PROJECT 04 · INDUSTRIAL PRODUCT

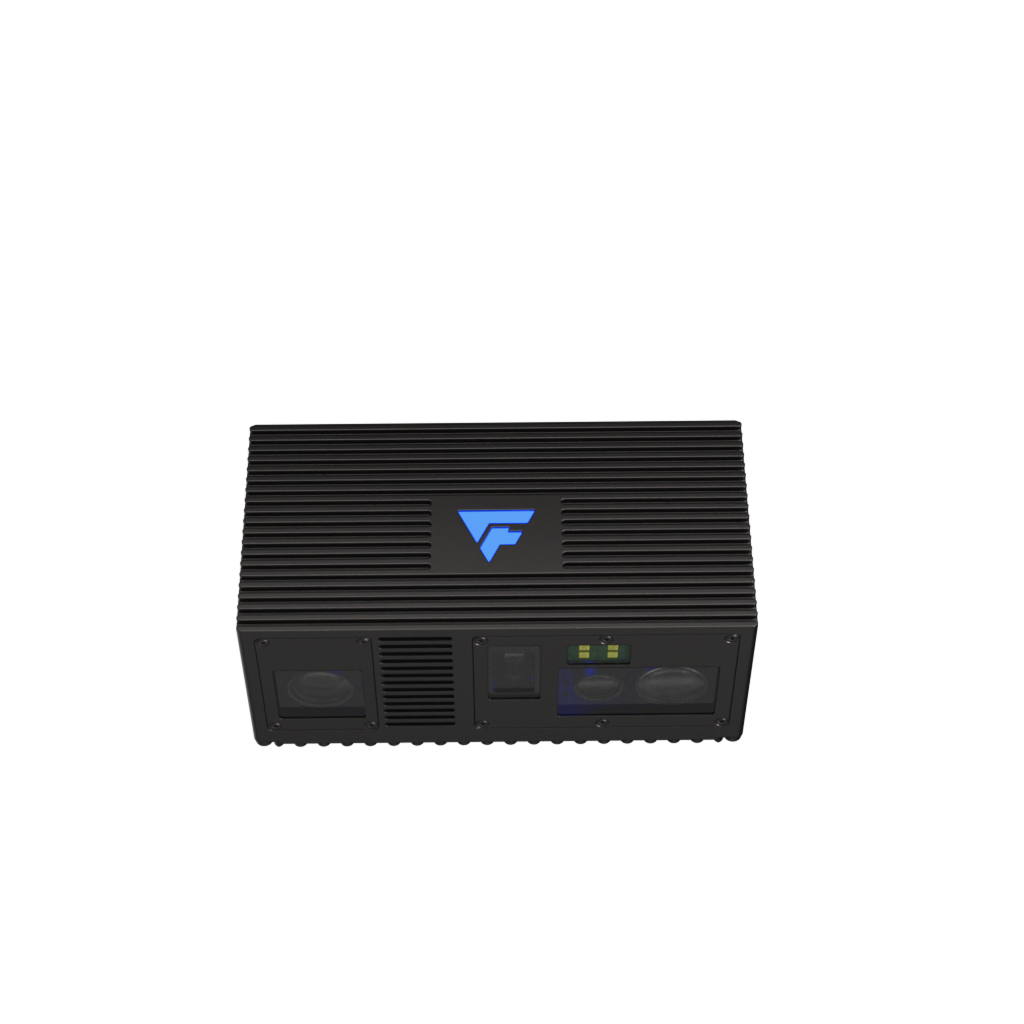
Epic Eye Laser M V3

Epic Eye Laser M V3 产品实物图

从样机到批量生产的工程闭环

在实习中以结构助理身份参与样机试验、环境可靠性测试、结构整改、小批量验证与量产资料输出,跟随产品完成从样机到批量生产的工程闭环。

01环境防护IP65、IP67 防水防尘测试与复测

02可靠性验证盐雾、高低温和碰撞测试的问题闭环

03量产导入小批量验证、BOM 与 SOP 操作手册输出

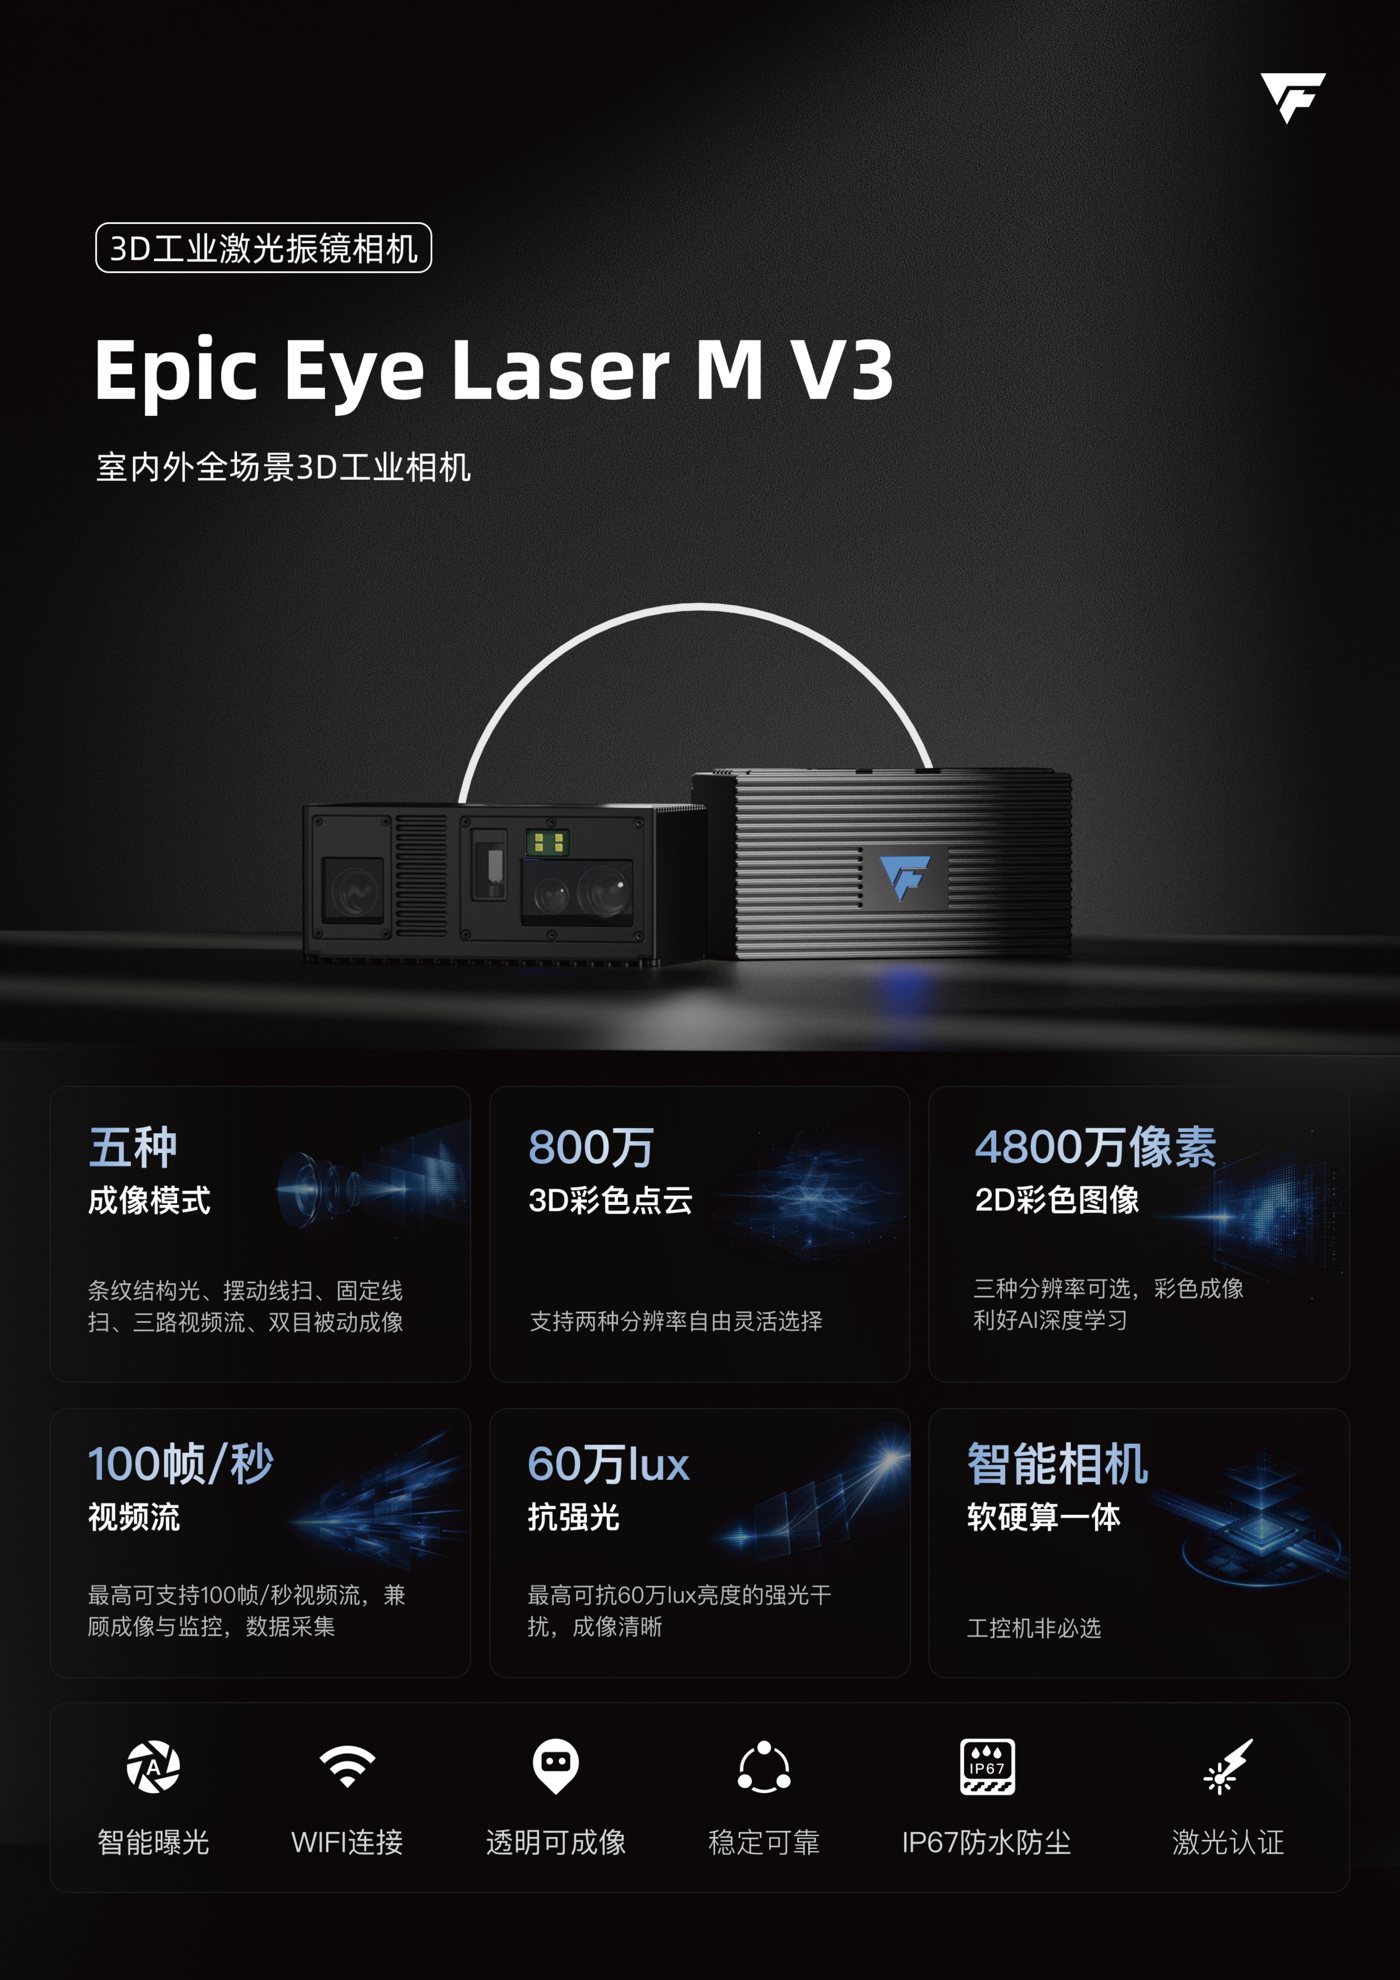
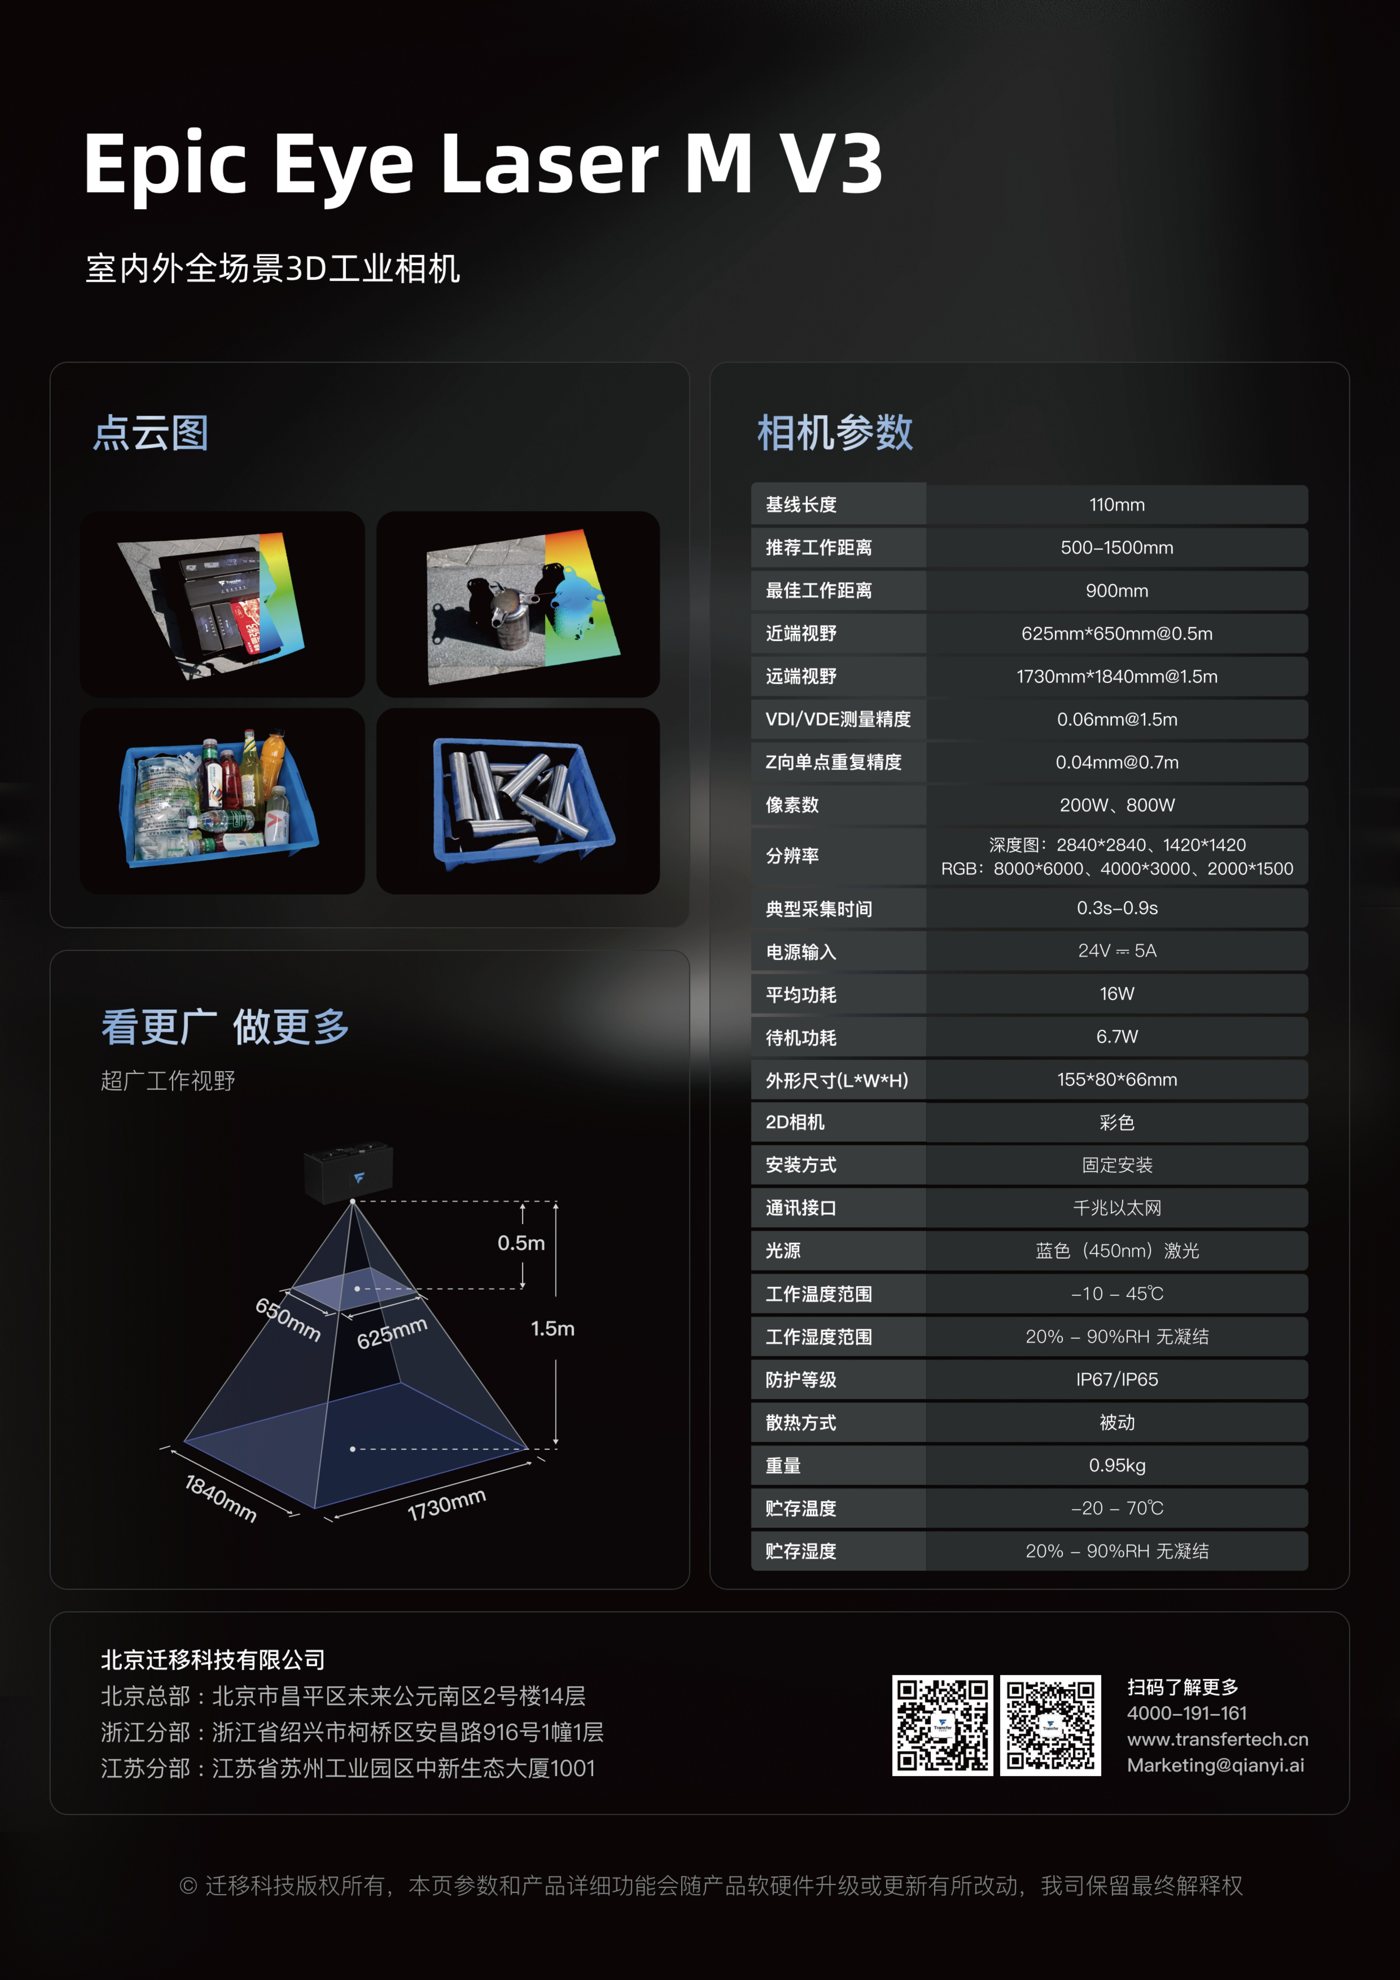
Epic Eye Laser M V3 产品宣传页正面 Epic Eye Laser M V3 产品参数与应用

验证工作

环境防护

参与 IP65、IP67 防水防尘测试,并针对结果配合结构优化与复测。

可靠性验证

组织盐雾、高低温和碰撞测试,根据检验结果跟进结构问题闭环。

量产导入

参与小批量生产验证,与结构工程师共同完成 BOM 与 SOP 操作手册输出。

HONORS & PATENT

荣誉、专利与项目结项

点击证书可查看大图。证书图片均来自本人作品集原始素材。

全国高校安全科学与工程大学生实践与创新作品大赛国家一等奖
全国大学生机械创新设计大赛决赛国家三等奖
睿抗机器人开发者大赛全国总决赛国家三等奖
全国三维数字化创新设计大赛全国总决赛三等奖
中国机器人与人工智能全国总决赛国家三等奖
ROBOCON 篮球竞技赛国家三等奖
ROBOCON 机器人篮球技能赛国家三等奖
ROBOCON 投篮赛国家三等奖
第十五届“挑战杯”湖北省特等奖
iCAN 大学生创新创业大赛湖北赛区二等奖
湖北省中国大学生工程实践与创新能力大赛荣誉证书
一种滑坡检测装置 · 发明专利授权证书
多机协同智能消防灭火机器人结项证书

HOW I WORK

从需求到验证的结构设计闭环

01

定义边界

拆解运动、空间、载荷、环境与维护约束,先把接口和极限工况说清楚。

02

构型与堆叠

比较可制造性和装配路径,以模块接口组织整机结构与标准件选型。

03

仿真与校核

使用运动仿真、基础有限元与初步拓扑优化发现高风险区域。

04

样机与复盘

用实机调试、测试记录和问题闭环推动迭代,并沉淀图纸、BOM 与 SOP。

结构设计的输出不仅是模型,也包括装配验证、测试记录和可执行的量产资料。

ABOUT

蔡政

机械设计制造及其自动化
求职方向:机械结构设计 / 结构工程师


本作品集中的实机、结构图与视频均来自本人参与项目。

涉及企业产品的内容仅展示公开宣传资料与个人职责概述,不披露未公开设计数据。联系方式请见简历。

caizheng-mech.cn ↑
证书大图